
零件和装配体
零件文件包含一个零件,或共享尺寸的多个实体。装配体引入零件,通过旋转和滑动关节连接,并检查无重叠。
工具设计

参数化 CAD,每行一个操作
零件是像 G-code 一样读取的文本文件:草图、拉伸、孔、圆角,每行一个操作。装配体通过配合和关节放置零件,查看器在每次保存时重建模型。
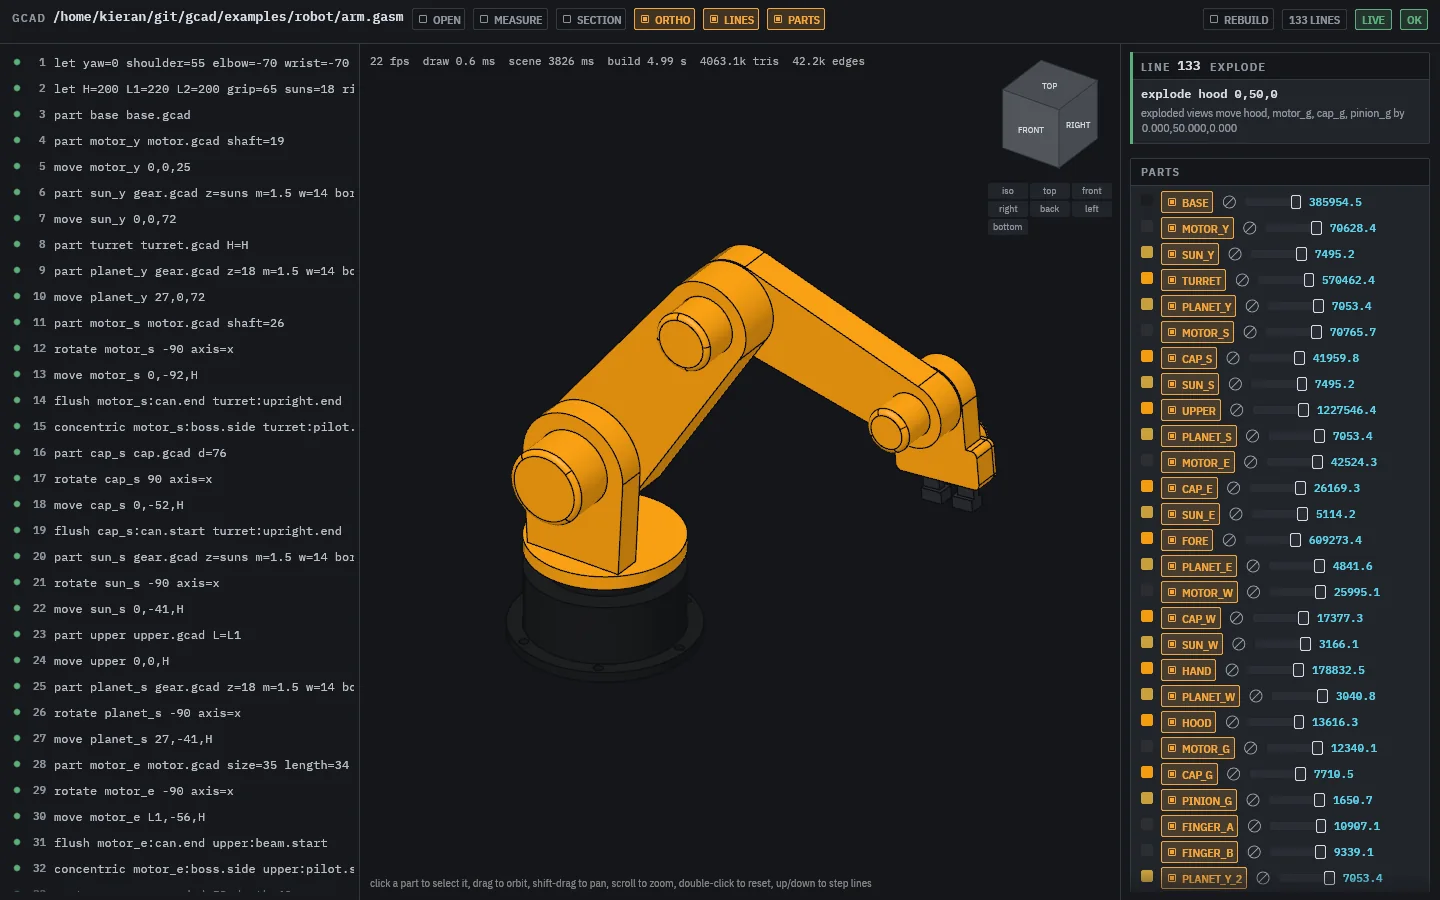
零件文件包含一个零件,或共享尺寸的多个实体。装配体引入零件,通过旋转和滑动关节连接,并检查无重叠。
扭矩、静态、热、模态和屈曲研究,以及通过格子玻尔兹曼求解器的空气流动:机器人手臂周围 2100 万个单元,约两分钟。
导出 STEP、STL、OBJ、3MF、带剖视图的 SVG 图纸,以及物料清单。使用 Rust 基于 monstertruck B-rep 内核构建。
每行报告其执行的操作,因此编码代理可以编写零件、检查并修复,无需查看屏幕。
